



Classes de Performance de Helicópteros Críticos

O conceito de Classes de Performance de Helicópteros Críticos em Operação é utilizado principalmente no projeto de helipontos para caracterizar a capacidade da aeronave em situações críticas, especialmente em caso de falha de motor.
A análise envolve conceitos como motor crítico, desempenho OEI (One Engine Inoperative), autorrotação, VNE, pairado IGE/OGE e desempenho monomotor, além das classes de performance PC1, PC2 e PC3. Também considera critérios de certificação, métodos de cálculo de desempenho e fatores operacionais como peso, altitude, temperatura, vento e configuração da aeronave, com reflexos diretos no planejamento e na segurança das operações.
Termos e Definições das Classes de Performance de Helicópteros
A aeronave crítica é a aeronave em operação que impõe os requisitos mais exigentes de infraestrutura a um aeródromo/heliponto. Em helipontos o helicóptero crítico (presumivelmente o de maior desempenho/estatura) determina parâmetros de projeto. Em inglês, o termo equivalente é critical aircraft ou critical helicopter.
Existem as classes de performance 1, 2, 3 (de helicóptero), cuja classificação operacional está relacionada à capacidade de continuar voo seguro em caso de falha crítica de motor. Segundo a RBAC 155 definem-se:
Classe de Performance 1: operação em helicópteros cujo desempenho permite que, em caso de falha crítica de motor, a aeronave possa continuar o voo de forma segura até pousar em local apropriado, exceto se a falha ocorrer antes do ponto de decisão de decolagem (TDP) ou após o ponto de decisão de pouso (LDP); nestes casos, deve ser possível efetuar a decolagem ou pouso interrompido dentro da área de FATO. Correlata, helicóptero de Categoria A nos padrões CS/FAR-27/29 (projetado com isolamentos e dados de falha de motor).
Classe de Performance 2: permite voo seguro até pouso apropriado, exceto se a falha crítica ocorrer logo após a decolagem ou imediatamente antes do pouso; nesses casos, um pouso forçado pode ser necessário.
Classe de Performance 3: helicóptero cuja falha de motor em qualquer fase do voo exige pouso forçado. Normalmente corresponde a helicópteros mono-motor ou multi-motor não-Cat A.
Essas definições coincidem com as usadas internacionalmente (e.g. EASA Air Ops, Shell SG&AO). Em síntese: PC1 permite reject takeoff seguro ou continuidade OEI em qualquer fase, PC2 só garante OEI após DPATO (Defined Point After Take-Off), PC3 não garante OEI em geral. A figura abaixo esquematiza as regras de classe de performance em função do tipo de helicóptero:

Assim, a performance crítica refere-se à situação de voo em que o helicóptero está no seu pior desempenho (por exemplo, condição de decolagem com peso máximo, altitude elevada, temperatura alta, ou nas manobras de hover fora de solo). A condição crítica de operação frequentemente pressupõe motor inoperativo (OEI) e avalia se a aeronave pode cumprir requisitos mínimos (gradientes de subida, distâncias de pouso). Em literatura, fala-se também de critical power unit ou motor crítico.
O termo Engine Out/One Engine Inoperative (OEI) é definido como a condição de um motor falhado. Em rota multiengine, considera-se o critical engine (aquele cuja falha degrada mais o controle/performance) inoperativo e calcula-se desempenho com o(s) motor(es) remanescente(s) (geralmente em máxima potência contínua ou 2-min OEI conforme certificação). No caso de helicóptero monomotor, OEI implica aterrissagem obrigatória (classe 3).

Quando se diz Hover IGE/OGE significa que a aeronave está pairado ou não no efeito solo. Quando se diz IGE (In Ground Effect, ou seja, em efeito solo) o helicóptero está a até ~1 rotor de altura do solo, onde há sustentação adicional e menor consumo de potência. Já o termo OGE (Out Ground Effect, ou seja, fora do efeito solo) significa altitude maior, exigindo mais potência para hover. Em condições críticas, o hover OGE é mais limitado: perda do rotor ao efetuar manobra OGE pode ser crítica.

As velocidade VNE (Never Exceed Speed) é a velocidade máxima permissível. Helicóptero acima de VNE coloca o rotor/tail em condições críticas (perigo de perda de controle), logo VNE é um ponto crítico de voo.
Por fim, a autorrotação é o modo de voo que o helicóptero adota após perda total de potência. É crítico se não planejado/treinado (faixa crítica do diagrama H/V – height/velocity). O H/V define combinações de velocidade/altitude seguras para conclusão de autorrotação.
Critérios de Certificação e Cálculos
Para certificar helicópteros e projetar operações PC1/2/3, aplica-se:
Gradiente de subida OEI: e.g. CS-29.67 (FAR 29.67) exige ~150 ft/min (≈0,76 m/s) de subida sustentada 1000 pés acima do nível de decolagem, com motor crítico inoperativo. Essa é a base para PC1/2. FAR 27.67 obriga simplesmente computar subida OEI nas condições de certificação.
Distâncias de decolagem/pouso: medem TODAH, RTODAH, LDAH segundo PC. Em PC1, considera-se rejected take-off distance available (RTO), projetando RTO seguro. Em PC2/3, não há expectativa de RTO seguro em início de decolagem (podendo ser requerido pouso forçado).
Velocidades críticas: Os pontos de decisão (TDP/Dato de decolagem abortada e LDP/decolagem iniciada) definem transições de perfil. EASA introduziu DPATO (Def. Point After Take Off) em PC2 para transição de AEO a OEI.
Variações operacionais: cálculo de performance deve considerar massa/CG, altitude, temperatura, vento. Por exemplo, a norma considera vento calmo (sem benefício de headwind) como critério conservador (salvo menção especial). Determinadas condições podem impedir que a operação cumpra os requisitos de PC1; então o operador deve reduzir peso, alterar condições/procedimento ou operar sob outra classe se isso for permitido.
Os fabricantes fornecem cartas e equações de performance AEO e OEI. Pilotos usam essas tabelas para verificar se, nas condições de voo planejado, podem atender aos requisitos mínimos (por exemplo, superar obstáculo ou efetuar pouso seguro). O diagrama H/V (Faixa Crítica) é um exemplo de ferramenta gráfica de desempenho: indica combinações (altura, velocidade) nas quais, em caso de falha total, é possível completar uma autorrotação com segurança.
Fatores Operacionais que Afetam o Desempenho
Conforme fontes técnicas da FAA e de fabricantes, peso, altitude, temperatura, vento e configuração são determinantes:
Peso: quanto maior o peso, maior a potência exigida para pairar e subir. Redução de peso (carga, combustível) melhora significantemente o desempenho. Em casos críticos (p. ex., voo sobre mar aberto), pode ser necessário limitar carga para garantir margem OEI.
Altitude e Temperatura (desempenho hot and high): ar rarefeito (mais alto ou quente) reduz potência do motor e sustação do rotor. Aumento da densidade de altitude exige curvas de performance que limitam decolagens/hover ou exigem distância maior. Condição hot-and-high é definida como crítica em procedimentos de cálculo de performance e regiões autorizadas (por exemplo, aprovações operacionais especiais em EASA).
Vento: headwind beneficia decolagem e subida, melhorando desempenho. Ventos de proa aumentam o sustentação relativa e podem reduzir a distância de decolagem exigida. Ventos de cauda consomem mais distância e pioram desempenho. Ventos cruzados fortes podem necessitar de mais torque antitorque (fortalecendo o rotor de cauda), reduzindo potência disponível para subida. Normas geralmente consideram vento nulo para requisitos mínimos (salvo advertências de vento máximo ou ângulo crítico).
Configuração: freios e trem de pouso estendido (se houver) exigem mais potência; ajustes (como flaps em algumas aeronaves) podem afetar sustentação inicial. Em helicópteros, geral travam o trem de pouso para redução de arrasto. Níveis de potência aprovados (contínuo vs. sobrecarga OEI) determinam limites de desempenho conforme certificação (FAR 29 permite potenciais por 2-min, 5-min, 30-min etc. para OEI).
Em resumo, o desempenho real em OEI (single-engine performance) será função desses fatores. Por exemplo, um helicóptero PC1 certificado pode não efetivamente atingir PC1 em todas as condições: em voo pesado ou a alta temperatura, sua subida OEI poderá ficar abaixo do requerido, e o operador deverá reduzir peso ou evitar operações comprometidas.
Exemplos Práticos e Interpretações Operacionais
Helicóptero multimotor Categoria A operando em PC1
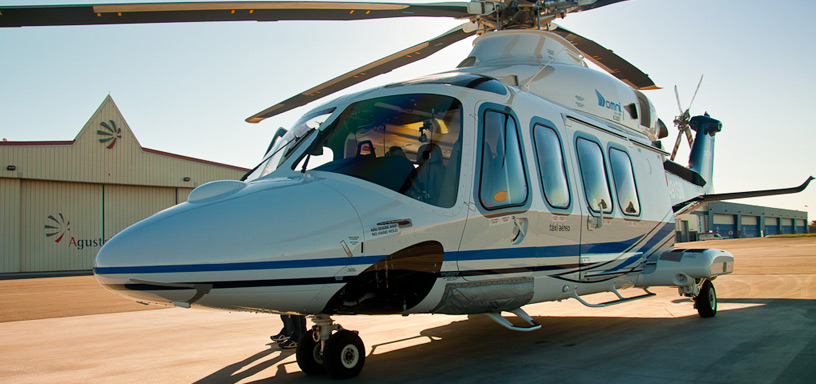
considere um Leonardo AW139, helicóptero bimotor certificado segundo requisitos que permitem operações Categoria A. Em uma operação planejada em Classe de Performance 1, o peso da aeronave, as condições atmosféricas, as características do heliponto e os obstáculos existentes devem permitir que, ocorrendo a falha crítica de um motor, o helicóptero possa interromper a decolagem dentro da área disponível quando a falha ocorrer antes do TDP ou, depois desse ponto, continuar o voo com o motor remanescente. Portanto, possuir dois motores e certificação Categoria A é condição importante, mas não significa que toda operação do AW139 seja automaticamente PC1.

Helicóptero multimotor operando em PC2
Na Classe de Performance 2 existe uma fase crítica próxima da decolagem e outra próxima do pouso. Durante a decolagem, até o DPATO, a trajetória e a separação de obstáculos são consideradas com todos os motores operando. Se ocorrer falha do motor crítico antes desse ponto, poderá ser necessário realizar um pouso forçado. A partir do DPATO, porém, o helicóptero deve possuir desempenho OEI suficiente para continuar o voo com segurança e manter a separação exigida em relação aos obstáculos. Assim, a PC2 mantém boa capacidade de continuidade de voo, mas admite uma região de exposição que não existe da mesma maneira na PC1.
Helicóptero monomotor operando em PC3
Considere um Robinson R44, helicóptero monomotor de quatro lugares. Como não existe um segundo motor capaz de sustentar o voo após a falha do único motor instalado, uma falha de potência exige a execução de um pouso forçado, normalmente por autorrotação. Essa situação corresponde ao conceito de operação em Classe de Performance 3. Por isso, a disponibilidade de áreas adequadas para pouso forçado ao longo da trajetória assume importância muito maior nesse tipo de operação.

Na PC3, a premissa regulamentar é de que a falha de motor exige pouso forçado. Em um heliponto ao nível do solo e cercado por áreas livres, pode existir uma superfície onde esse pouso seja realizado. No topo de um prédio, a aeronave pode estar justamente numa combinação de baixa altura + baixa velocidade + ausência de superfície abaixo, próxima das condições desfavoráveis do diagrama altura × velocidade.
Interpretação Operacional
operadores devem declarar, nos planos de vôo e publicações do heliponto, a classe de performance do helicóptero crítico que utilizarão. Isso determina, por exemplo, a necessidade de área de segurança maior e obstáculos afastados para PC1 vs. PC3 (Zonas de proteção). Regulamentações de helipontos exigem que FATO e OFZ considerem a classe especificada. Pilotos, por sua vez, devem conhecer o dado (normalmente disponibilizado em Cartas Heliportuárias) e respeitar as limitações de peso e condição para cumprir o PC planejado. Desvios (e.g. aumento de peso) podem forçar mudança de classe operacional (de PC1 para PC2/3) e restrição de rota.
Referências
Brasil (ANAC/DECEA):
RBAC-91
RBAC 155
ICA 63-19
ICA 11-408/2020
Internacional:
ICAO (OACI), Annex 6 – Operation of Aircraft
EASA/UE (Regulamentação 965/2012 Air Ops)
FAA/EUA (FAR 27/29)
NORMA TÉCNICA: EASA CS-29 e FAA FAR-29
Comentários